> For the complete documentation index, see [llms.txt](https://manual.karamba3d.com/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://manual.karamba3d.com/jp/3-konpnentorifarensu/3.4-joint/3.4.3-line-joint.md).

# 3.4.3: 線ジョイント

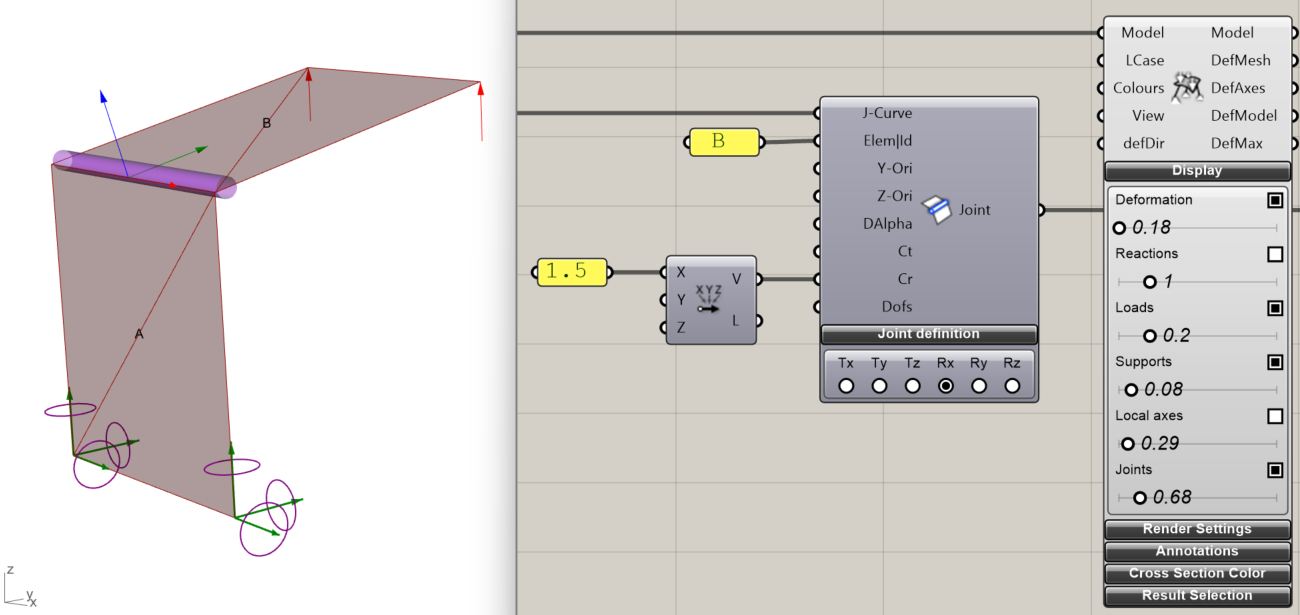
「**Line-Joint**」コンポーネントを使用すると、シェルパッチ内または境界に線形ヒンジを定義できます。**図3.4.3.1**は、それぞれ2つのシェル要素から構成される2つのシェルパッチ「**A**」と「**B**」の例を示しています。パッチ「**A**」は片側で完全に固定され、紫の円柱で表される線形ジョイントを介して「**B**」に接続されます。**シェル「B」は、赤い矢印で示されるジョイントのX軸**周りに回転できます。線ジョイントは、接続される頂点で追加の自由度（DOFs）を導入します - 各ヒンジDOFごとに1つです。

<figure><img src="https://147116332-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2Fz9HWyQapP9tu9mJjh5O9%2Fuploads%2Fgit-blob-faa84ffd594f5bc2f28199881e0e69c03a971ffe%2FLineJiont%20(1).png?alt=media" alt=""><figcaption><p>図3.4.3.1: 2つのシェルパッチ「A」と「B」の間の紫色の円柱で象徴される線ジョイント</p></figcaption></figure>

{% file src="/files/mZRNBr8Xg50nwH52WTDa" %}

## 非剛シェル接続を定義するための入力:

「Line-Joint」コンポーネントには、シェル間の非剛接続を指定するための以下の入力があります:

* **「J-Curve」**: ジョイントの一部であるシェルのノード上に位置する線状のカーブ。ノードはカーブの端点である必要はありません。カーブの方向はジョイントの**X軸**を定義します。
* **「Elem|Id」**: ジョイントが配置されるシェルパッチまたはそのIDを指定します。空のままにすると（デフォルト）、モデル内のすべてのシェルにジョイントを取り付けることができます。
* **「Y-Ori」**: ジョイントのローカル**Y軸**を定義し、ジョイントが取り付けられているシェルパッチに向かいます。「**モデルビュー**」コンポーネントで「**Joints**」が有効になっている場合、**Y軸**はヒンジ線上に緑の矢印として表示されます。軸のサイズは、「**モデルビュー**」の「**Local Axes**」スライダーを使用して調整できます。
  * デフォルトでは、「**Y-Ori**」はゼロベクトルであり、ほとんどの場合（ネイキッドエッジや追加の取り付けのないサーフェスなど）で十分です。明示的な**Y方向**は、複数の配置オプションが存在するより複雑なシナリオでのみ必要です。
  * 線ジョイントが配置されるシェルは、**紫の円柱**で示されます。線に沿って**X方向のゼロ回転剛性**を持つ複数の線ジョイントがある場合、少なくとも1つのサーフェスにはジョイントが配置されていない状態でなければなりません。そうでなければ、ジョイント線でのDOFsの剛回転が発生する可能性があります。
  * ジョイントの**Y方向**がその長さに沿って変化する場合、**始点**でその方向を指定すると、要素間で自動的に更新されます。
* **「Z-Ori」**: ジョイントの**Y軸**がジョイント線方向に平行な場合、右手系のローカル座標系はジョイント線の**X方向**と**Z方向**によって定義されます。ジョイントは、**Y軸**が指している要素に取り付けられます。**ModelView**に表示される場合、**Z軸**は青の矢印として表示されます。明示的なジョイントの方向は、通常、幾何学的に複雑な接続にのみ必要です。
* **「DAlpha」**: ジョイントを適用するためにメッシュ面と**Y-Ori**の間の最大角（**度**）を指定します。
* **「Ct」**: 線ジョイントの**並進ばね剛性**を定義するベクトル。値は、対応するDOFが「**Dofs**」入力で**hinged**に設定されているか、「**Joint Definition**」サブメニューのラジオボタンを介して設定されている場合にのみ適用されます。
* **「Cr」**: **回転ばね剛性**用のベクトルで、「**Ct**」と同様に機能します。複数の線ジョイントを持つ複雑な設定では、**ローカルX軸周りの回転**に小さな剛性を割り当てると、構造応答に大きな影響を与えずに、接続ノードでの剛体モードを防ぐのに役立ちます。
* **「Dofs」**: 「**Joint Definition**」サブメニューのチェックボックスを介して選択されたものに加えて解放されるDOFインデックスのリスト。DOFインデックスは次のとおりです:
  * **0: Tx**（X方向の並進）
  * **1: Ty**（Y方向の並進）
  * **2: Tz**（Z方向の並進）
  * **3: Rx**（X軸周りの回転）
  * **4: Ry**（Y軸周りの回転）
  * **5: Rz**（Z軸周りの回転）
  * 便利な選択のために「**ValueList**」コンポーネントを使用するか、コンポーネントのコンテキストメニューで「**Expand ValueLists**」を有効にします。

「**Joint Definition**」配下の**ラジオボタン**は、有効になっているときに解放されるDOFを示します。ジョイントの**ローカル座標系**を可視化するには、「**モデルビュー**」の「**Display Scales**」サブメニューで「**Joints**」を有効にします。同じサブメニューの「**Local Axes**」スライダーを使用すると、表示される矢印をスケーリングできます。

{% embed url="<https://youtu.be/lNWn1d0lCgQ?si=Alg53fZabESNsg4n>" %}

{% file src="/files/dmPI2SVe2X69Y0EZO1OI" %}

{% file src="/files/1lTYf8XwBw9XlYNdFg1A" %}